۶ دقیقه مطالعه
بینایی ماشین در کنترل کیفیت: الزامات اجرای مؤثر
نورپردازی، تصاویر واقعی از عیوب و ارزیابی خطاهای سیستم، نقش مهمی در عملکرد بازرسی تصویری دارند.
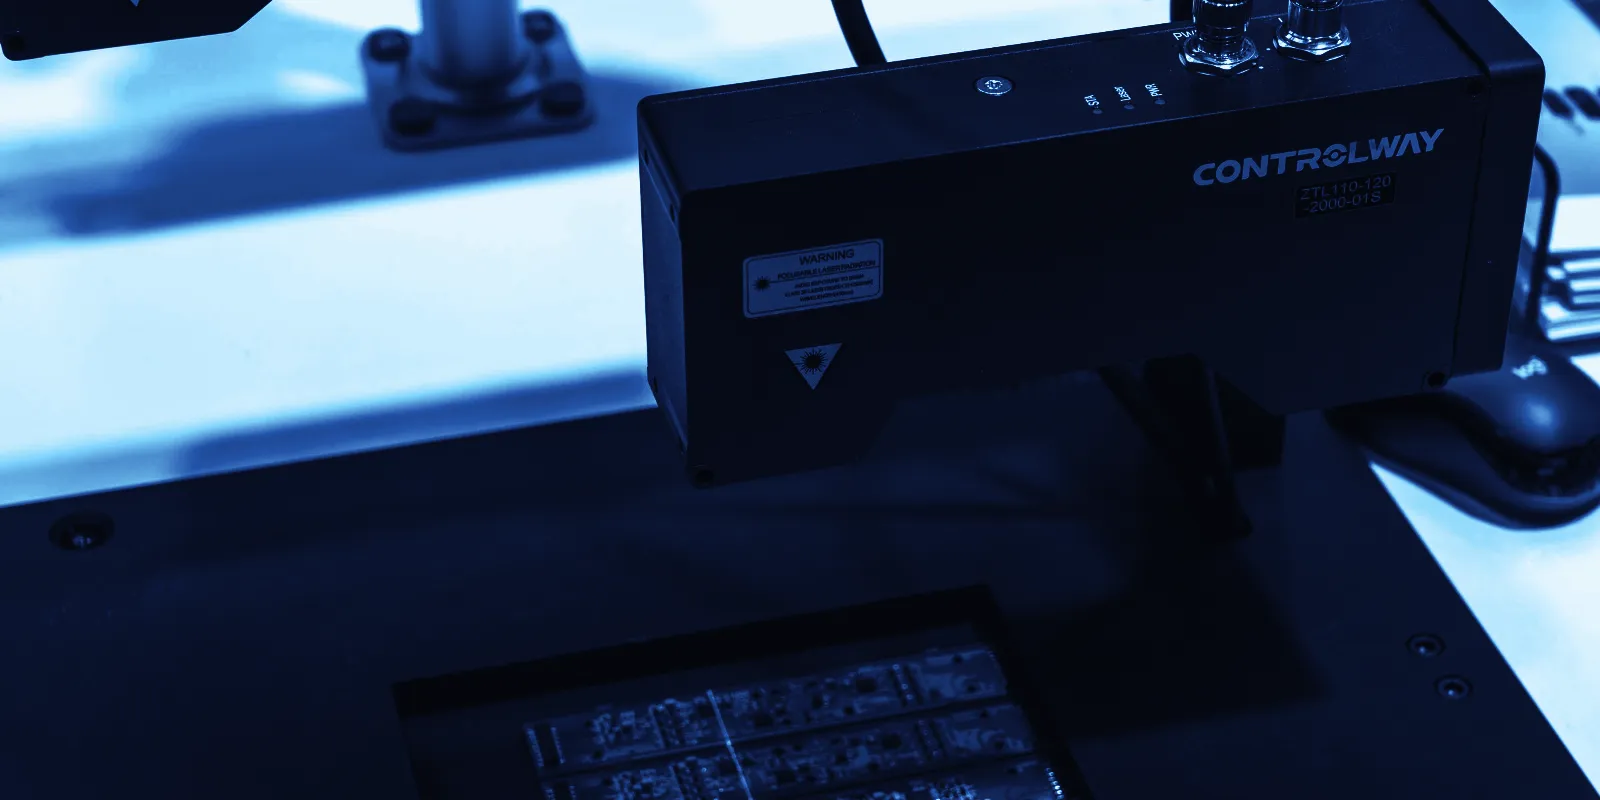
در بسیاری از خطوط تولید، هنوز یک نفر تکتک قطعات را بررسی میکند و درباره سالم بودن آنها تصمیم میگیرد. بینایی ماشین همین کار را با دوربین و نرمافزار انجام میدهد: از هر قطعه تصویر میگیرد، تصمیم میگیرد و به خط تولید اعلام میکند با آن قطعه چه کند. ایده آن ساده است، اما عملکرد مطمئن آن در یک خط واقعی بیش از هر چیز به عواملی جز الگوریتم بستگی دارد. در این مقاله این عوامل را به زبان ساده توضیح میدهیم.
کاربردها
بازرسی تصویری شامل چند کار متفاوت است و بهتر است ابتدا مشخص کنید مسئله شما کدام است:
- وجود و کامل بودن: آیا درِ بطری بسته شده است؟ برچسب وجود دارد؟ همه قطعات روی برد نصب شدهاند؟
- اندازهگیری: طول، قطر، فاصله یا موقعیت یک سوراخ.
- عیوب سطحی: خط و خش، فرورفتگی، ترک، لک یا بخشهای بدون رنگ.
- خواندن: بارکد و کدهای دوبعدی، تاریخ و شماره سری چاپشده.
- هدایت: یافتن موقعیت و جهت قطعه تا یک ربات بتواند آن را بردارد (در مقاله بازوی رباتیک چگونه یک هدف متحرک را دنبال میکند؟ به این موضوع پرداختهایم).
اندازهگیری و بررسی وجود قطعه معمولاً سادهترین موارد هستند و عیوب سطحی روی مواد طبیعی یا متنوع معمولاً دشوارترین.
کیفیت تصویر
هیچ نرمافزاری نمیتواند عیبی را پیدا کند که در تصویر دیده نمیشود. آنچه در تصویر دیده میشود را دوربین، لنز و مهمتر از همه نورپردازی تعیین میکنند و موفقیت یا شکست بسیاری از پروژهها در همین مرحله رقم میخورد. چند روش استاندارد بیشتر نیازها را پوشش میدهند:
- نور از پشت: قطعه میان دوربین و منبع نور قرار میگیرد تا لبههای آن کاملاً واضح دیده شود. این روش برای اندازهگیری و بررسی سوراخها مناسب است.
- نور پخش، از یک گنبد یا صفحه بزرگ، برای سطوح براق یا خمیده که در غیر این صورت نقاط براق بازتاب میدهند.
- نور با زاویه کم از کنار، تا خط و خش، فرورفتگی و برجستگی سایه کوچکی ایجاد کنند و دیده شوند.
- خط لیزر یا نور ساختاریافته که از یک زاویه مشاهده میشود، برای اندازهگیری ارتفاع و شکل سهبعدی.
دوربین باید با سرعت حرکت قطعه نیز هماهنگ باشد. قطعهای که از مقابل دوربین عبور میکند تار ثبت میشود، مگر اینکه زمان نوردهی کوتاه باشد یا نور بهصورت لحظهای روشن شود. تصویر نیز باید دقیقاً در لحظه مناسب گرفته شود که معمولاً فرمان آن را یک حسگر یا انکودر نوار نقاله صادر میکند. برای موادی که بهصورت پیوسته عبور میکنند، مانند ورق، فیلم و پارچه، دوربین خطی تصویر را خط به خط میسازد.
پیش از توسعه نرمافزار، ارزش دارد نورپردازی را روی قطعات واقعی، چه سالم و چه معیوب، آزمایش کنید تا عیوب برای فردی که به تصویر نگاه میکند کاملاً آشکار باشند.
روشهای مبتنی بر قاعده و یادگیری
برای تصمیمگیری بر اساس تصویر دو رویکرد کلی وجود دارد.
بینایی مبتنی بر قاعده از پردازش تصویر کلاسیک استفاده میکند: آستانهگذاری، یافتن لبهها و لکهها، تطبیق با الگوی مرجع و اندازهگیری فاصلهها. این روش دقیق و سریع است، توضیح آن ساده است و همچنان ابزار مناسبی برای اندازهگیری و عیوبی است که تعریف مشخصی دارند.
یادگیری عمیق یک شبکه عصبی را با نمونههای برچسبخورده آموزش میدهد تا تصویر را دستهبندی کند، عیب را بیابد یا محدوده آن را پیکسل به پیکسل مشخص کند. این روش با تنوعی سازگار است که قاعدهها از عهده آن برنمیآیند: رگههای چوب، پارچه، جوش، مواد غذایی و سطوحی که حالت «عادی» آنها هر بار متفاوت است. این روش به نمونه نیاز دارد و توضیح تصمیمهای آن دشوارتر است.
وقتی عیب بهندرت رخ میدهد، راه سومی هم وجود دارد: تشخیص ناهنجاری که عمدتاً با تصاویر قطعات سالم آموزش میبیند و هر مورد غیرعادی را علامت میزند. این روش عیوبی را هم پیدا میکند که از پیش فهرست نشدهاند، اما تا زمانی که تنظیم نشود، تفاوتهای بیاهمیت را نیز علامت میزند.
در عمل بسیاری از سیستمها ترکیبیاند: قاعدهها برای یافتن و اندازهگیری قطعه، و یک مدل آموزشدیده برای ارزیابی سطح.
نقش دادهها
برای یک مدل آموزشدیده، تصاویر از انتخاب شبکه اهمیت بیشتری دارند:
- تصاویر را از خود خط تولید جمعآوری کنید، با همان دوربین و نورپردازی نهایی. تصاویری که در شرایط دیگر گرفته شدهاند متفاوتاند.
- عیوب بهندرت رخ میدهند؛ بنابراین گردآوری نمونه کافی از هر نوع عیب زمان میبرد. تصویر هر قطعه ردشده را نگه دارید.
- درباره برچسبها با مسئولان کیفیت به توافق برسید. دو بازرس درباره قطعات مرزی اغلب نظر متفاوتی دارند و مدل همان چیزی را یاد میگیرد که برچسبها نشان میدهند.
- یک مجموعه آزمون جداگانه نگه دارید که هرگز در آموزش استفاده نشود، تا عملکرد سیستم را بیطرفانه بسنجید.
شرایط تولید نیز تغییر میکند: تأمینکننده جدید، سری جدید مواد اولیه، ابزار فرسوده یا لنز کثیف. از ابتدا برنامهریزی کنید که پس از راهاندازی نیز تصویر جمعآوری کنید و افت احتمالی دقت را بررسی کنید.
معیارهای ارزیابی
سیستم بازرسی تصویری دو نوع خطا دارد:
- عیب تشخیصدادهنشده: قطعه معیوب سالم تشخیص داده میشود و به مرحله بعد میرود.
- رد نادرست: قطعه سالم کنار گذاشته میشود یا برای بازرسی مجدد ارسال میشود.
هر سیستمی با آستانه تصمیم خود میان این دو خطا توازن برقرار میکند. اینکه کدام خطا پرهزینهتر است به محصول بستگی دارد: عیب تشخیصدادهنشده در یک قطعه ایمنی بسیار جدیتر از بازرسی دستی دوباره چند قطعه سالم است. ابتدا این موضوع را مشخص کنید، سپس هر دو نرخ خطا را روی داده واقعی تولید بسنجید، نه روی چند تصویر نمایشی. اگر در حال حاضر بازرسی را افراد انجام میدهند، سنجش عملکرد آنها روی همان مجموعه قطعات مبنای منصفانهای برای مقایسه فراهم میکند.
اجرا در خط تولید
تصمیم سیستم تنها زمانی مفید است که پیش از رسیدن قطعه به محل جداسازی آن آماده باشد. این موضوع معمولاً به این معناست که مدل روی رایانهای در کنار دوربین اجرا شود و نه در یک مرکز داده دور (در مقاله اجرای هوش مصنوعی در لبه به این موضوع پرداختهایم) و نتیجه آن به کنترلر خط و سازوکار جداسازی قطعه متصل شود. ثبت تصویر قطعات ردشده و مرزی همراه با تصمیم و زمان آن، هم امکان پیگیری مشکلات را فراهم میکند و هم داده دور بعدی آموزش را آماده میکند.
نقطه شروع
- همان عیب یا بررسیای را انتخاب کنید که در حال حاضر بیشترین هزینه را دارد.
- کیفیت تصویر را تأمین کنید: دوربین، لنز و نورپردازی را روی قطعات سالم و معیوب واقعی آزمایش کنید.
- یک آزمایش اولیه اجرا کنید که هر دو نرخ خطا، یعنی عیب تشخیصدادهنشده و رد نادرست، را روی تولید واقعی بسنجد.
- تنها پس از آن، کار را به عیوب یا خطوط تولید بیشتر گسترش دهید.
برای بررسی کاربرد بازرسی تصویری در خط تولید خود، با ما تماس بگیرید.