۶ دقیقه مطالعه
ربات صنعتی چیست و چه انواعی دارد؟
آشنایی با بازوهای ششمحوره، اسکارا، دلتا، گنتری و رباتهای همکار؛ کاربرد هر نوع و اجزایی که یک سلول رباتیک را تشکیل میدهند.
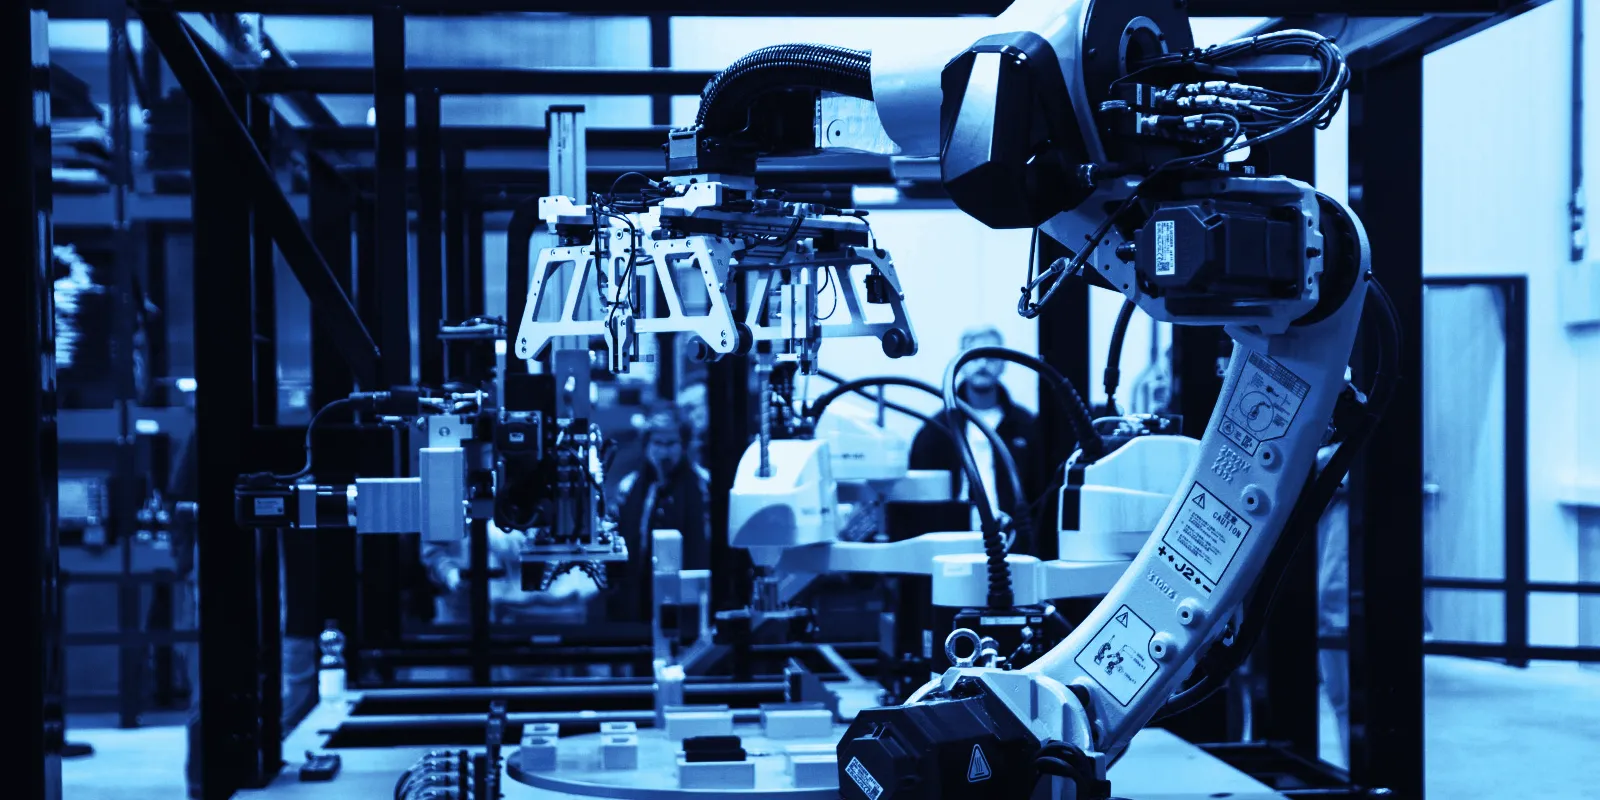
ربات صنعتی، بر اساس استاندارد بینالمللی ISO 8373 (با کمی سادهسازی)، بازوی مکانیکی خودکار، قابل برنامهریزی مجدد و چندمنظورهای است که دستکم سه محور قابل برنامهریزی دارد و در اتوماسیون صنعتی به کار میرود. واژه کلیدی این تعریف قابل برنامهریزی مجدد است: همان دستگاه میتواند امروز یک محصول را جوش دهد و فردا محصول دیگری را جابهجا کند، تنها با یک برنامه جدید و بدون نیاز به دستگاه جدید. همین ویژگی، ربات را از دستگاههای تکمنظورهای که فقط برای یک کار ساخته شدهاند متمایز میکند.
انواع اصلی
رباتهای مفصلی همان بازوهای آشنا هستند و معمولاً شش مفصل چرخشی دارند. شش، تعداد مفصلی است که برای قرار دادن ابزار در هر نقطه از محدوده دسترسی ربات و چرخاندن آن به هر جهت لازم است: سه مفصل برای موقعیت و سه مفصل برای جهت. جوشکاری، رنگآمیزی، بارگذاری دستگاهها، چیدن روی پالت و جابهجایی قطعات از کاربردهای آنهاست و در اندازههایی از ظرفیت چند کیلوگرم تا بیش از یک تن ساخته میشوند. (چگونگی محاسبه زاویه مفصلها برای رسیدن به یک نقطه، موضوع مقاله بازوی رباتیک چگونه یک هدف متحرک را دنبال میکند؟ است.)
رباتهای اسکارا (SCARA) مفصلهایی دارند که حول محورهای عمودی میچرخند. به همین دلیل بازو در صفحه افقی بسیار سریع حرکت میکند و در انتهای آن یک حرکت عمودی نیز وجود دارد. این رباتها برای برداشتن و گذاشتن سریع و مونتاژ روی میز مناسباند، مانند نصب قطعه روی برد یا بستن پیچ.
رباتهای دلتا از بالا آویزان میشوند و معمولاً سه بازوی سبک دارند که به یک صفحه کوچک متصلاند. این رباتها برای سرعت بالا با قطعات سبک طراحی شدهاند و در بستهبندی مواد غذایی و دارویی، برای برداشتن محصول از روی نوار نقاله، کاربرد زیادی دارند.
رباتهای دکارتی یا گنتری روی محورهای خطی x، y و z حرکت میکنند. این رباتها ساده و دقیقاند و میتوانند محدوده بزرگی را پوشش دهند؛ از یک دستگاه چسبزن رومیزی تا گنتریای که روی کل یک دستگاه نصب میشود.
رباتهای همکار یا کوباتها برای کار در کنار انسان و بدون حصار طراحی شدهاند؛ معمولاً با محدود کردن سرعت و نیرو و توقف هنگام برخورد با یک جسم. این رباتها معمولاً کوچکتر و کندتر از رباتهای صنعتی متداولاند و راهاندازی و برنامهریزی مجدد آنها سادهتر است. کار همکارانه نیز به ارزیابی ریسک نیاز دارد: کوباتی که ابزار برنده در دست دارد، تنها به این دلیل که بازوی آن ایمن است، ایمن به شمار نمیآید.
رباتهای متحرک نیز بار را در کارخانه و انبار جابهجا میکنند و گاهی بازوهای رباتیک روی آنها نصب میشود. همین مفاهیم در این رباتها هم صدق میکند، با این تفاوت که مسیریابی نیز به آنها افزوده میشود.
بررسی مشخصات فنی
- ظرفیت بار: جرمی که ربات میتواند در محل مچ حمل کند، همراه با خود گریپر.
- برد: بیشترین فاصلهای که مچ میتواند از پایه دور شود.
- تکرارپذیری: میزان دقت ربات در بازگشت به نقطهای که به آن آموزش داده شده است. تکرارپذیری معمولاً بسیار بهتر از دقت مطلق است، یعنی دقت رسیدن به نقطهای که با مختصات تعریف شده است؛ به همین دلیل بسیاری از سلولها با بردن ربات به موقعیتهای واقعی آموزش داده میشوند.
- تعداد محور: تعداد مفصلهایی که ربات برای حرکت در اختیار دارد.
- سرعت و زمان چرخه: مدت زمان انجام یک حرکت معمول، که از بیشینه سرعت ربات اهمیت بیشتری دارد.
اجزای یک سلول رباتیک
ربات بهعنوان بخشی از یک سیستم بزرگتر کار میکند. یک سلول کاری معمولاً این اجزا را دارد:
- بازو، با موتور، گیربکس و حسگر موقعیت در هر مفصل
- کنترلر، کابینتی که حرکت ربات را اجرا میکند، و تیچ پندنت، دستگاه دستیای که برای حرکت دادن و برنامهریزی ربات به کار میرود
- ابزار انتهایی: گریپر، بادکش، تورچ جوشکاری، پیستوله رنگ یا پیچگوشتی
- فیکسچر و سیستم تغذیه قطعه، تا قطعات در همان موقعیت و جهتی برسند که ربات انتظار دارد
- حسگرها: دوربین برای یافتن یا بازرسی قطعه (در مقاله بینایی ماشین در کنترل کیفیت به آن پرداختهایم) و حسگر نیرو-گشتاور برای کارهایی که با تماس همراهاند
- تجهیزات ایمنی: حصار، درِ دارای قفل ایمنی، پرده نوری و اسکنر لیزری محدوده
- ارتباط با خط تولید، معمولاً از طریق یک PLC که آماده بودن قطعه و مقصد آن را به ربات اعلام میکند
در بسیاری از پروژهها، گریپر، سیستم تغذیه قطعه و طراحی ایمنی بیش از خود ربات زمان و کار میبرند.
روشهای برنامهریزی ربات
- با تیچ پندنت: اپراتور ربات را به هر نقطه میبرد و آن را ثبت میکند، سپس ترتیب کار را با زبان برنامهنویسی سازنده ربات مینویسد. این روش مستقیم است و همچنان رایجترین روش به شمار میرود.
- بهصورت آفلاین، با شبیهسازی: سلول در رایانه مدلسازی میشود و برنامه در همان محیط نوشته و از نظر برد، برخورد و زمان چرخه بررسی میشود؛ سپس روی ربات واقعی بارگذاری و اصلاح میشود.
- با هدایت دستی: بسیاری از کوباتها را میتوان با دست در یک مسیر حرکت داد تا همان مسیر را ثبت کنند.
- با حسگر در چرخه کنترل: بینایی ماشین موقعیت هر قطعه را به ربات اعلام میکند و دیگر لازم نیست همه قطعات دقیقاً در یک نقطه قرار گیرند.
ایمنی
رباتهای صنعتی سریع و قدرتمندند و ایمنی باید از ابتدا در طراحی لحاظ شود. استانداردهای ISO 10218 الزامات خود رباتها و الزامات بهکارگیری آنها در یک سیستم را تعیین میکنند و هر نصب با ارزیابی ریسک آغاز میشود: چه رخدادهایی ممکن است، شدت آنها چقدر است و کدام اقدامات (حفاظ، حسگر، کاهش سرعت یا روال کاری) ریسک را کاهش میدهند.
نقش هوش مصنوعی
بیشتر رباتهای کارخانهها همچنان برنامههای ثابت را اجرا میکنند و این کار را با اطمینان بالا انجام میدهند. هوش مصنوعی دامنه کارهایی را که رباتها از عهده آن برمیآیند گسترش میدهد: بینایی ماشینی که قطعات درهم را در یک سبد پیدا میکند، مدلهایی که درباره نحوه گرفتن اجسام با شکلهای گوناگون تصمیم میگیرند و بازرسیای که مشخص میکند با هر قطعه چه باید کرد. حرکت خود ربات همچنان با دقت کنترل میشود و یادگیری در جایی به کار میرود که تنوع شرایط برای قاعدههای ثابت بیش از حد است.
پیش از شروع پروژه رباتیک
- کار را دقیق توصیف کنید: قطعات، میزان تنوع آنها و زمان چرخه مورد نیاز.
- پیش از انتخاب ربات، نحوه رسیدن و نگهداشتن قطعات را بررسی کنید.
- سلول را شبیهسازی کنید تا برد، زمان چرخه و احتمال برخورد بررسی شود.
- ایمنی و ارتباط با بقیه خط تولید را از نخستین نقشه در نظر بگیرید.
اگر به استفاده از رباتیک در فرایند تولید خود فکر میکنید، با ما تماس بگیرید.